
あなたが使う言語を選んでください
あなたが使う言語を選んでください


採血手技訓練MRシミュレータの開発
看護師養成課程において、教員数や実習時間の制限のため、学生が看護技術を習得する機会には限りがある.特に、教員の採血手技を観て学び、自ら採血を体験する機会は必ずしも十分とはいえず、近年、お手本の手技を観察しながら採血体験するための訓練用シミュレータが必要とされている.
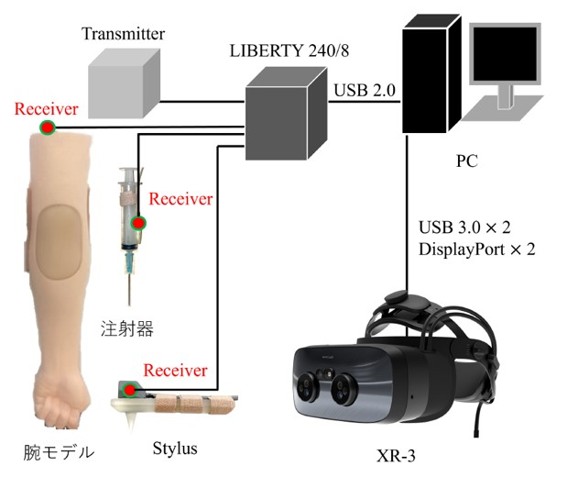
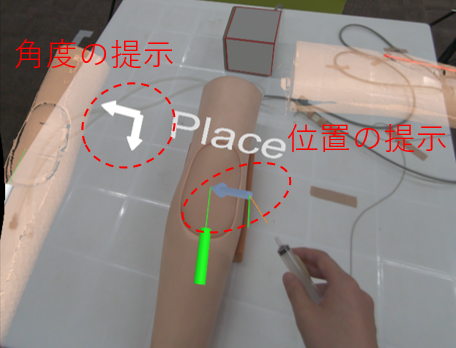
本研究では、MR技術を用いた採血技術教育支援用シミュレータの開発に取り組んでいる.本シミュレータでは、実物の腕モデルにCGで再現された「教員が操作するお手本の注射器」が浮かんでいるかの様に重畳表示することで、手本の動きを観察しながら自身が操作する注射器で採血手技を訓練できる.
これまでの研究で、学生が操作する注射器に位置と姿勢をトラッキング可能な磁気式MoCapを装着することで、手本に対する注射針の刺入位置および刺入角度のずれをCG表示により実時間でフィードバックする機能を実装した.今後は採血技術の習得に最適な情報提示手法について検討・提案する予定である.
手指巧緻動作再現システムの開発
バーチャル空間で医療手技などの繊細な手技を再現するためには,MoCapを用いた高精度な手指動作計測が必要である.しかし,光学式MoCapでは,単一のマーカーから得られる情報が位置情報に限られるほか,オクルージョンによってデータが欠落するという課題がある.また,慣性式MoCapでは,時間経過に伴うドリフトによって計測誤差が蓄積するという課題がある.加えて,その動きを反映させるハンドモデルには制作者による骨格付与が必要であり,再現精度が制作者の技量に依存するほか,操作者本人の手形状との不一致による誤差も生じるという課題がある.
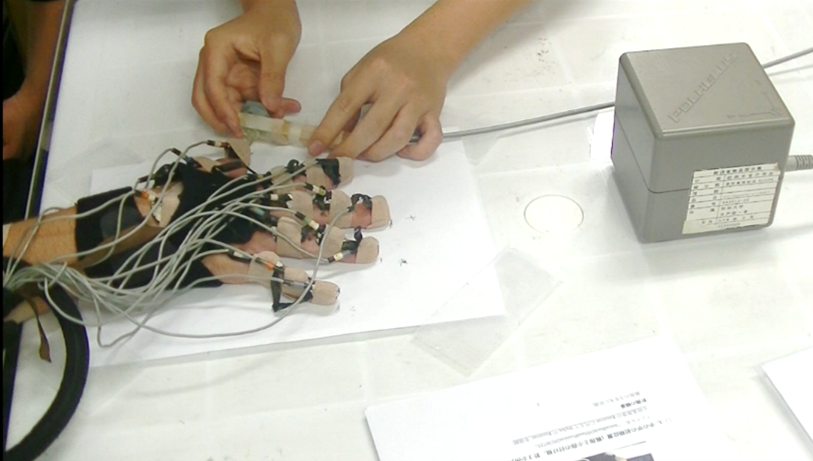
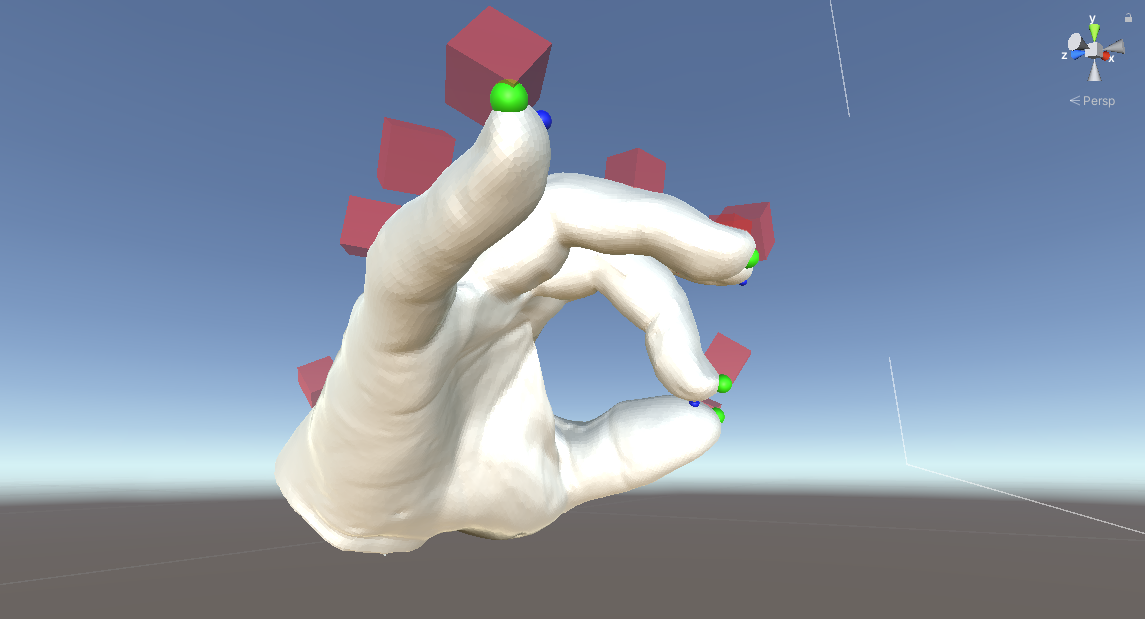
そこで本研究では,3Dスキャンを用いて操作者本人の手をデジタル化し,オクルージョンやドリフトの問題がない磁気式MoCapを用いて手指巧緻動作を高分解能で再現可能な手指巧緻動作再現システムを構築することを目的とする.
ハイパーサーミアの意義
我が国での主要死因の第一位はがんであり,毎年38万人の尊い命が失われている.
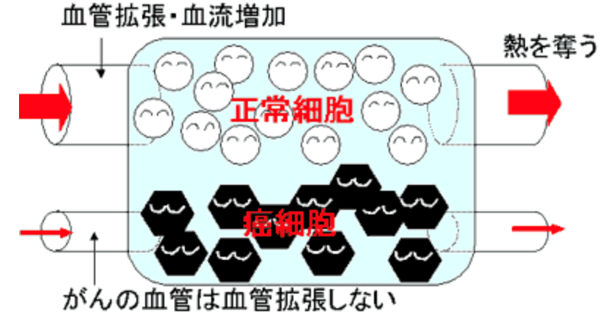
我々は,がんの治療法の1つであるハイパーサーミア(正常細胞とは異なるがん細胞の熱感受性[図1]を利用した治療法)に着目した.ハイパーサーミアは放射線療法,抗がん剤療法および手術療法と比べ副作用が少なく,これらの治療法と併用することで効果を増強させることができる.末期ガン患者がQOLの高い余生を過ごすための有望な手段として期待されている.
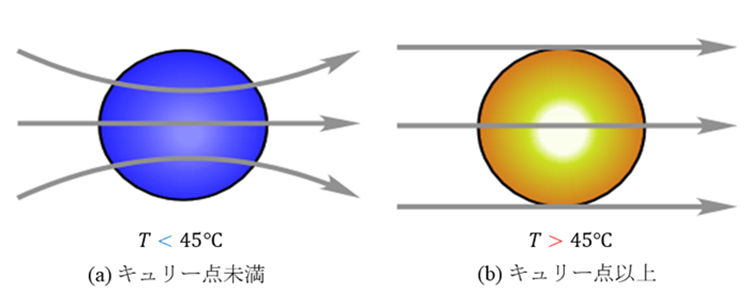
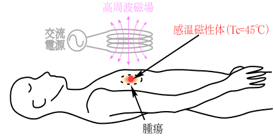
本研究では,感温磁性体(キュリー点*を45℃に設定[図2])微粒子を腫瘍部に注射し,体外から高周波磁場で誘導加熱することで悪性腫瘍を一定温度で加熱する磁気温熱療法を採用している[図3].
*キュリー点とは強磁性体が自発磁化を失い常磁性体へ変化する温度.
磁気ハイパーサーミアのための伝熱シミュレーションと昇温特性の評価
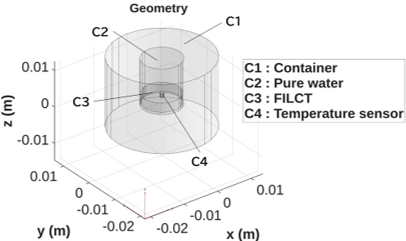
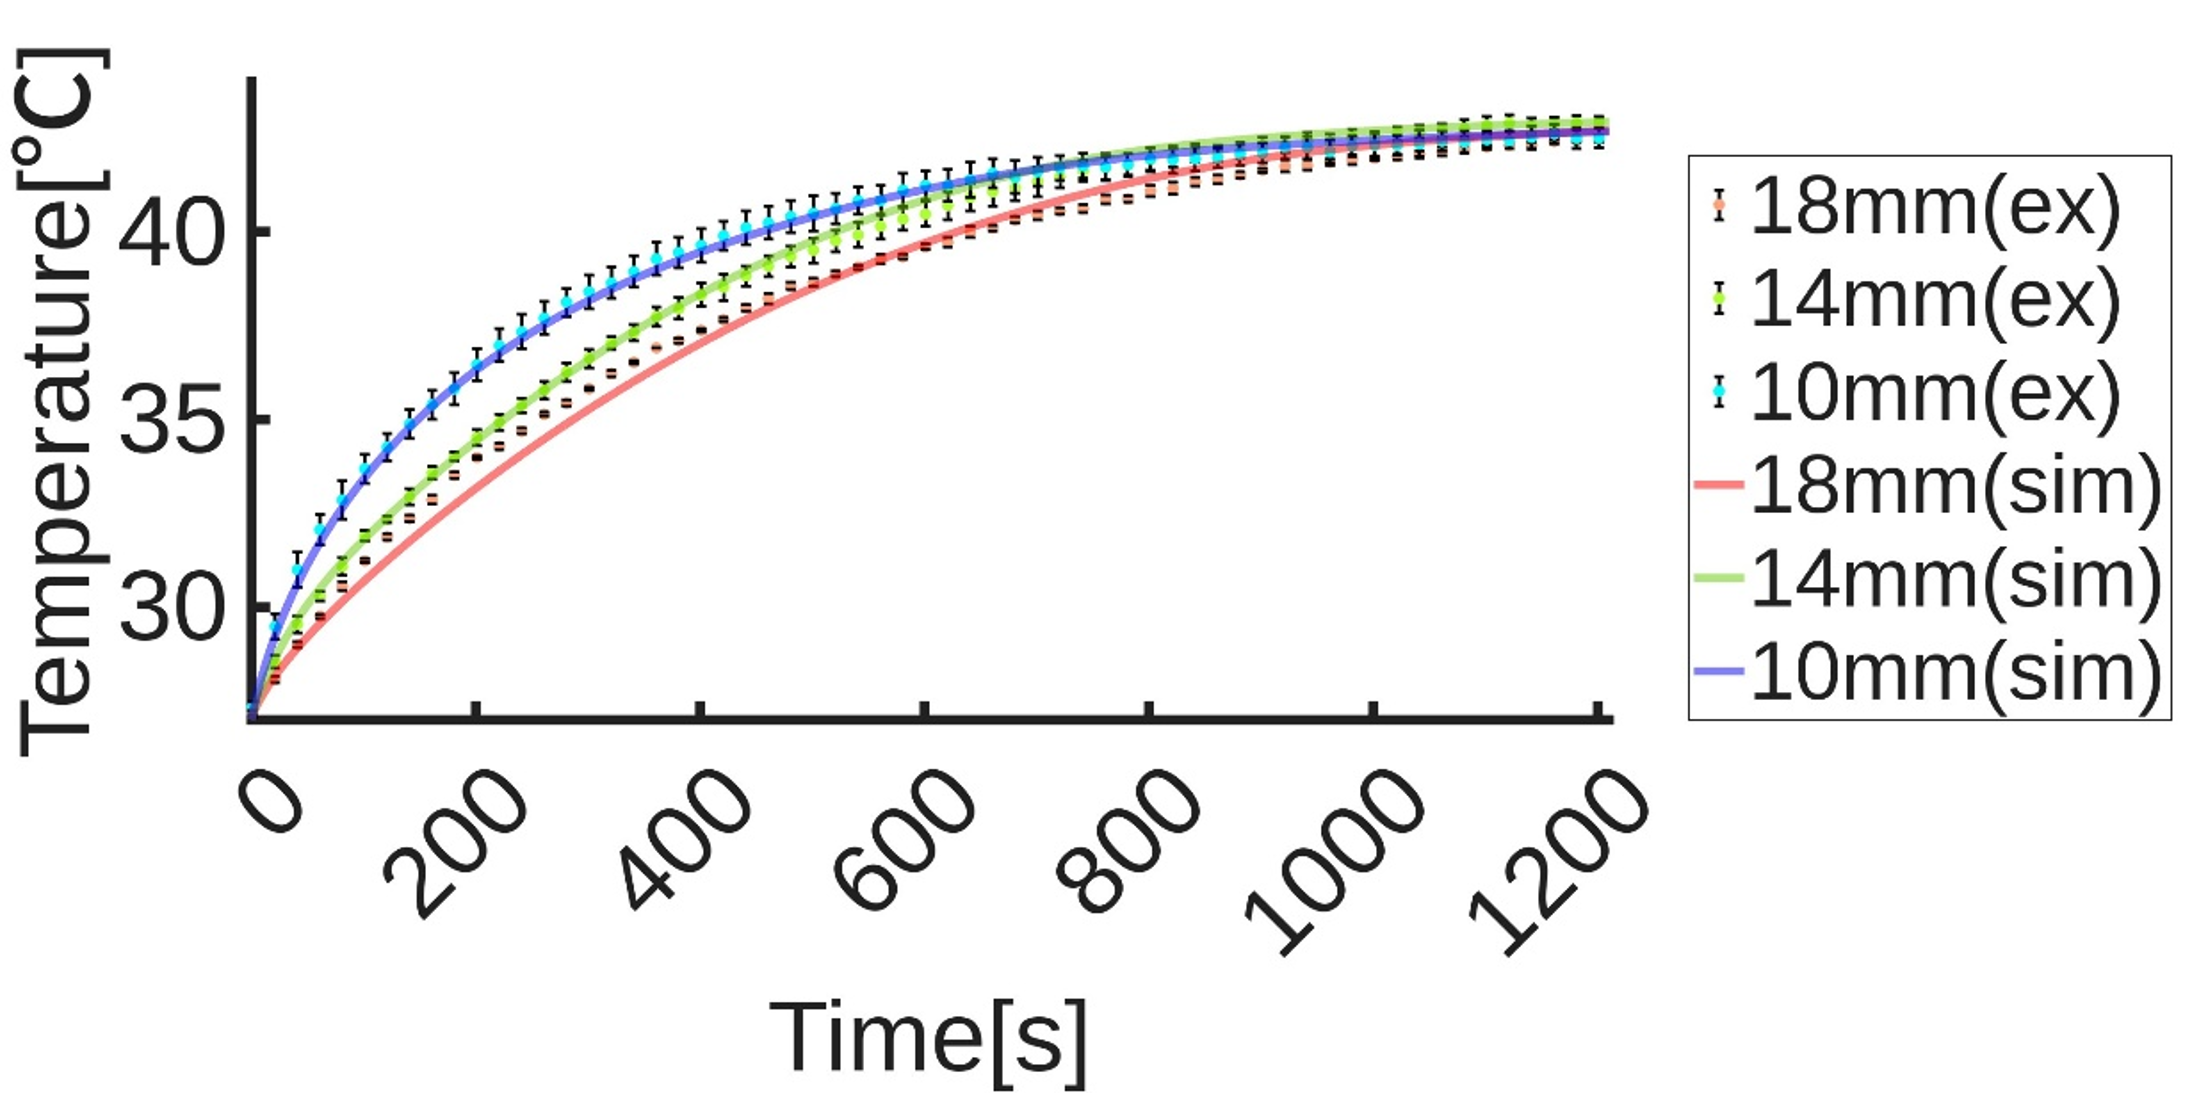
腫瘍部に埋め込む感温磁性体微粒子の発熱量は,微粒子の量や印加する磁場の強さによって変化する.一方で,同量の微粒子を用いた場合に,分布形状の違いが発熱効率に及ぼす影響は明らかになっていない.そこで本研究では,印加磁場分布と感温磁性体微粒子の発熱特性を考慮した伝熱シミュレーションモデルを構築し[図4],FILCTを収容する容器の内径を10,14,18 mmと変えた条件で昇温特性を評価した.物理実験と比較した結果,平均誤差0.6%で実験結果を再現できることを確認した[図5].
磁気ハイパーサーミアのための振幅変調磁場による粘性計測技術の研究
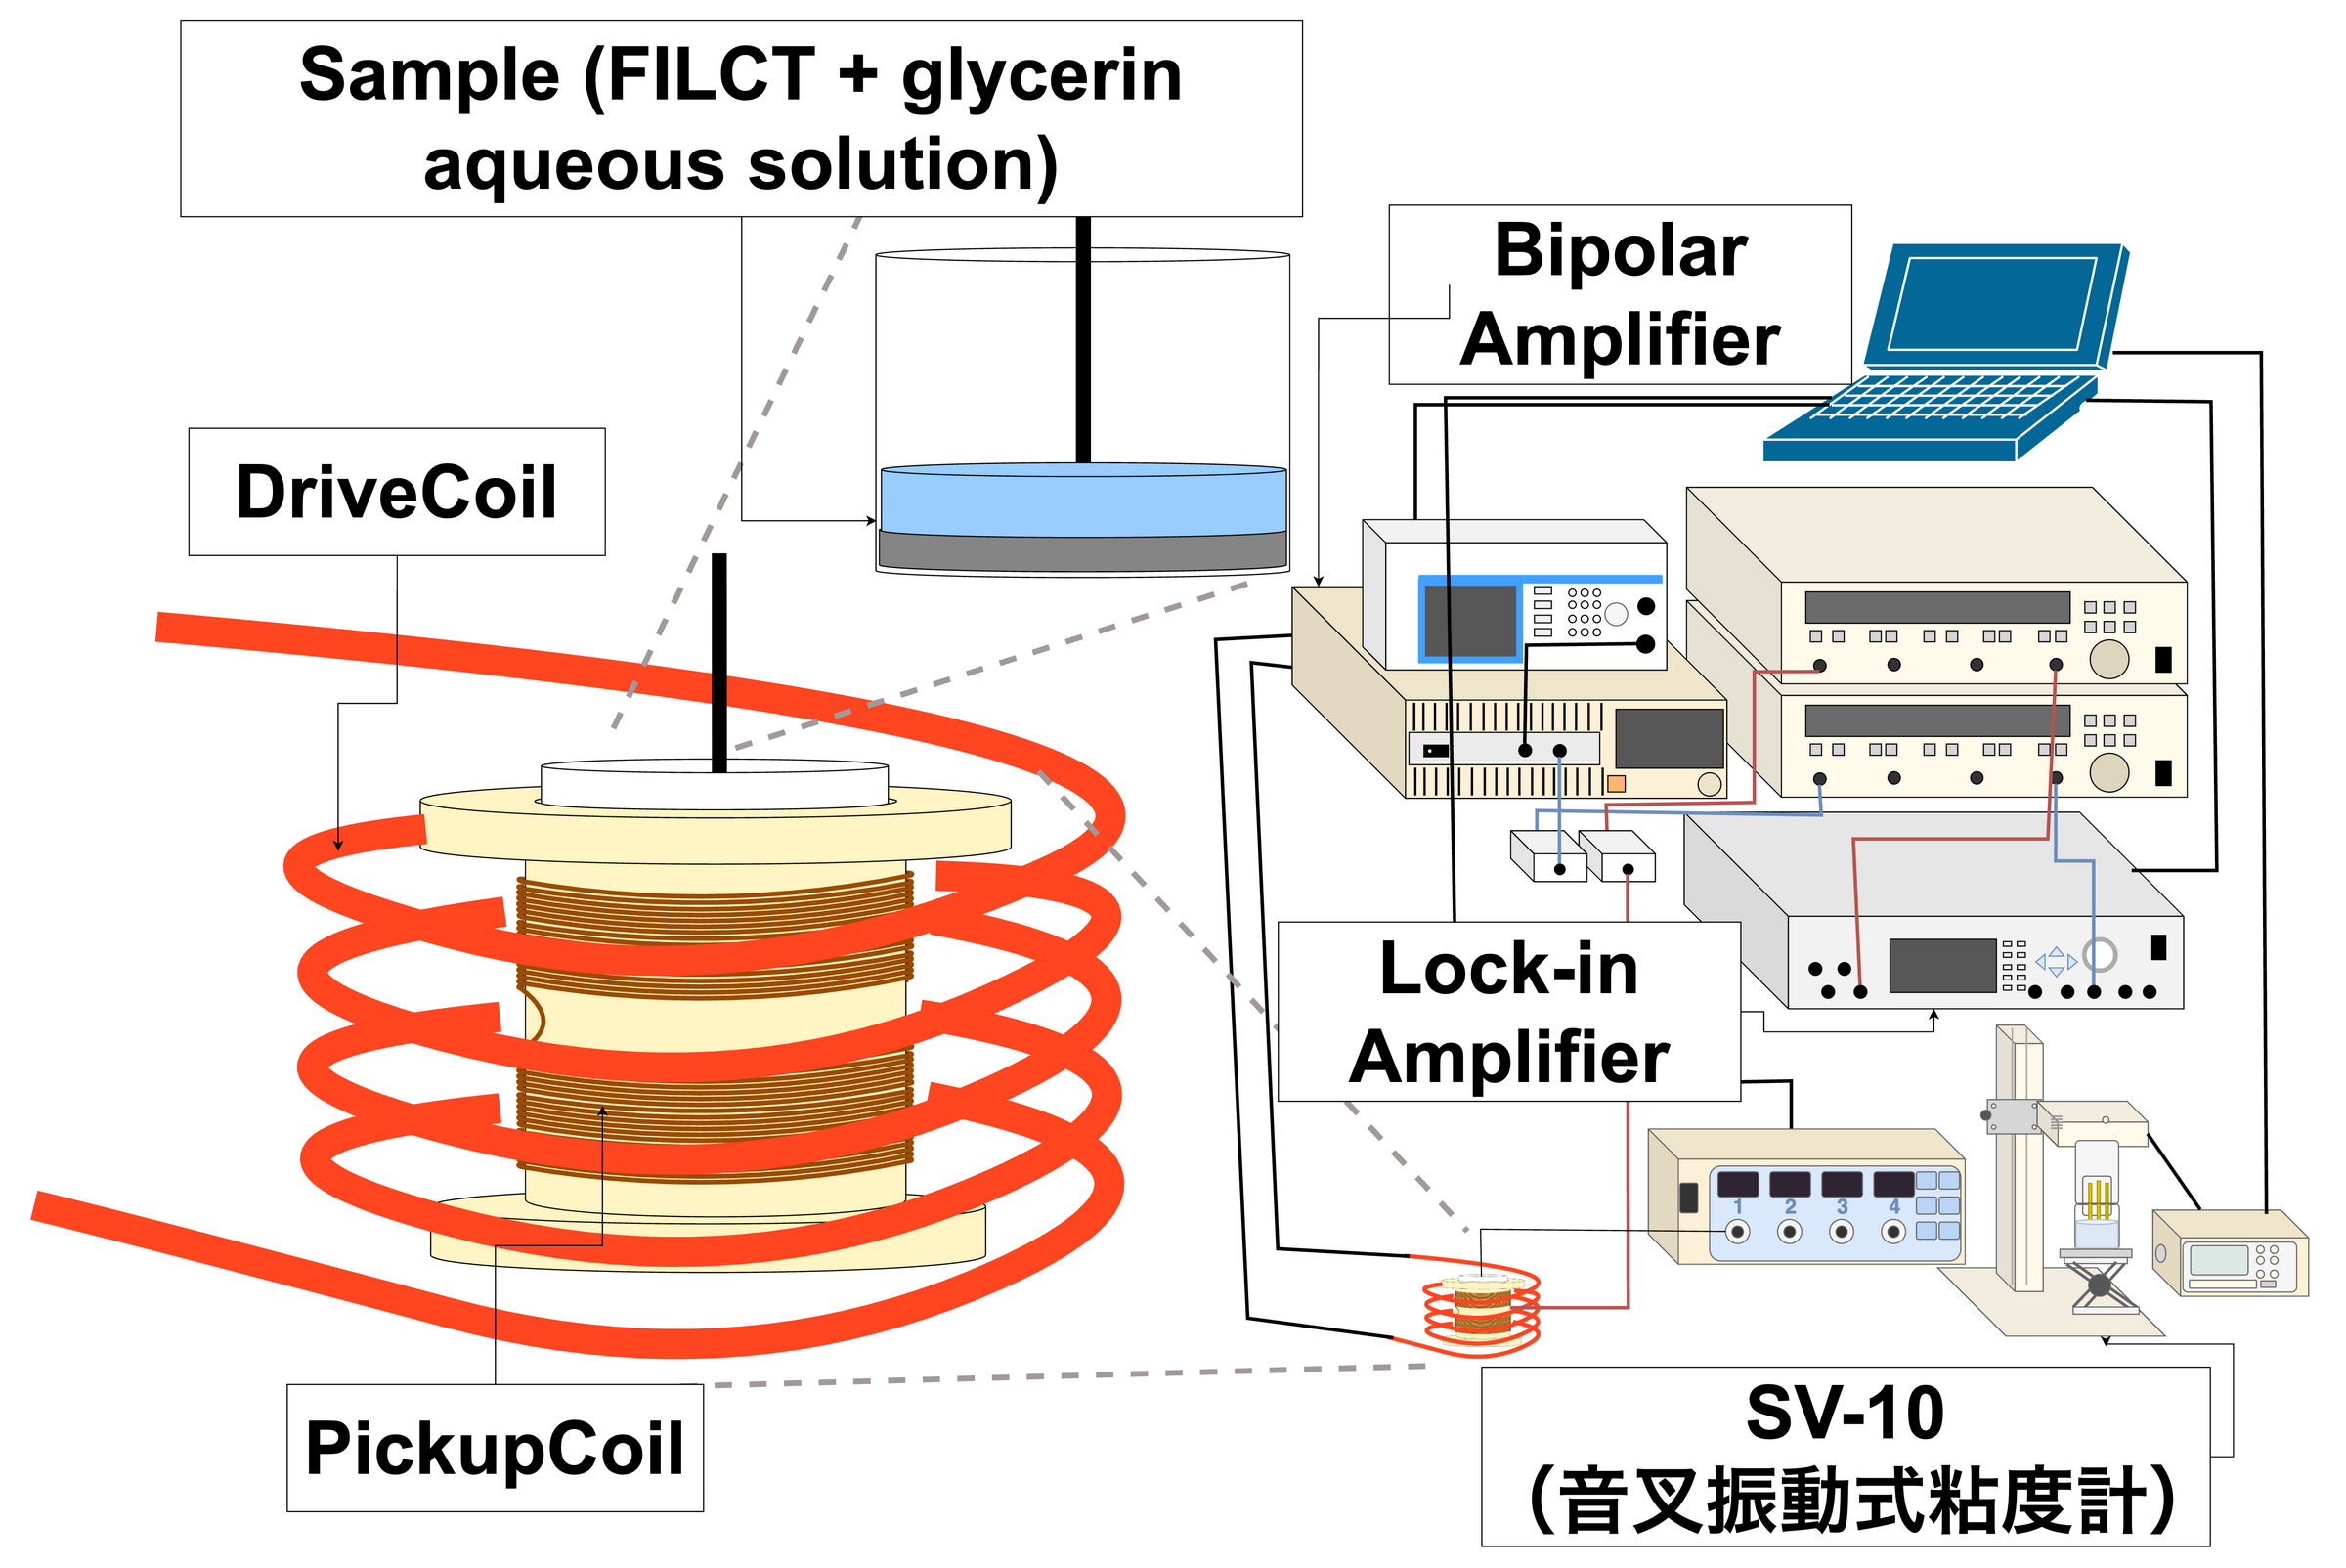
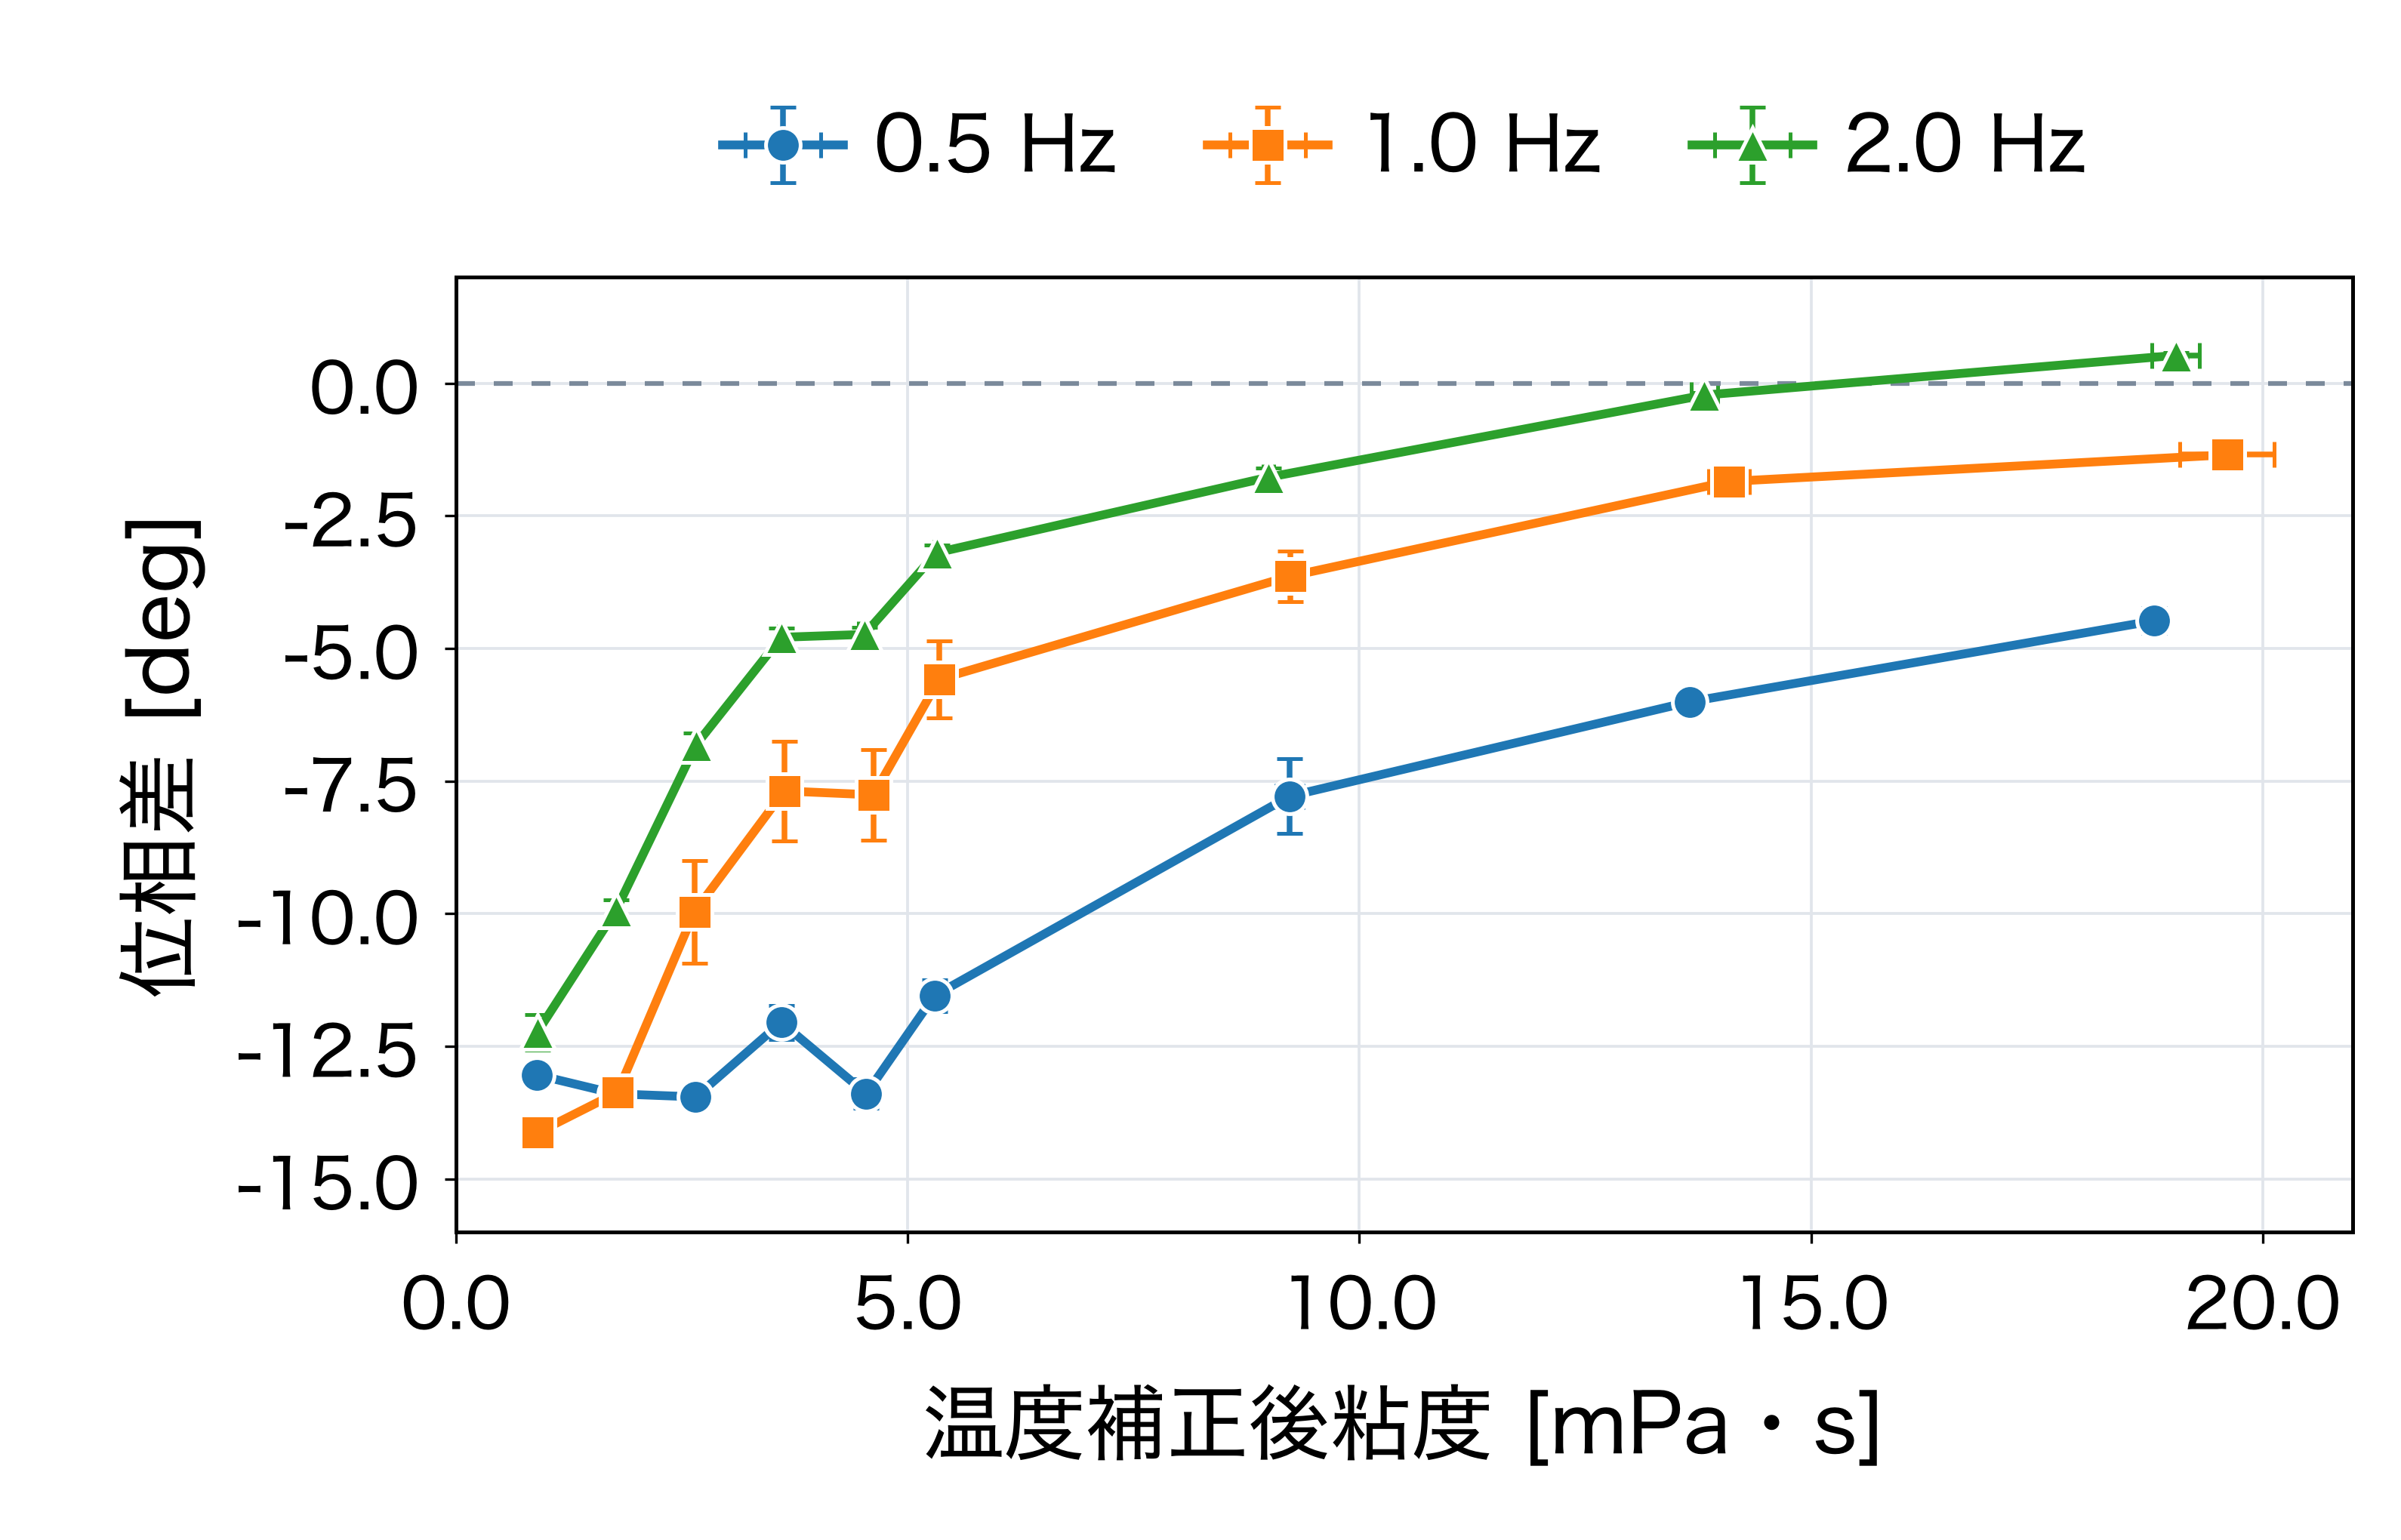
磁気ハイパーサーミアへの応用を目指し,感温磁性体微粒子(FILCT)の動的な磁気応答を利用して,周囲の粘度を非接触で推定する技術を検討している.本研究では,FILCTを含むグリセリン水溶液に振幅変調磁場を印加し,検出コイルで得られる磁気応答と参照信号との位相差を計測する装置を構築した[図6].変調周波数を0.5,1.0,2.0 Hzとした実験の結果,周囲の粘度に応じて位相差が変化し,その傾向が変調周波数によって異なることを確認した[図7].さらに,2.0 Hzで得られた位相差と粘度の関係から粘度推定式を構築した.今後は,新たに調製した試料での検証を進め,推定精度と測定の再現性を評価する.
頸椎後方固定術用VR訓練シミュレータの開発
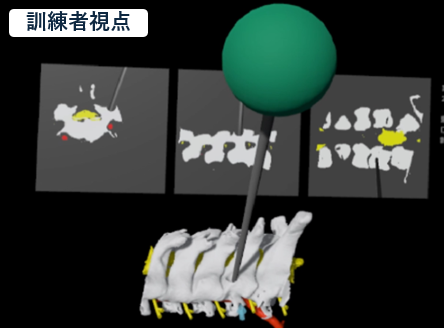
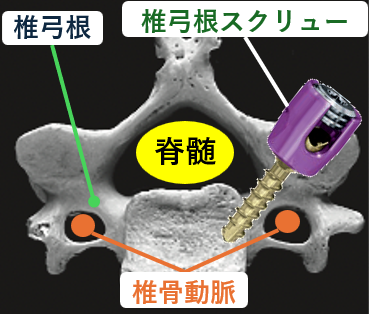
”頸椎後方固定術” という,脊椎の固定や矯正を目的とした整形外科術式がある.脊椎の一部,椎弓根にスクリューを刺入することで高い固定性を提供する術式である.しかし,椎弓根は細く,その周囲には動脈や脊髄などの組織が存在し損傷するリスクがあるため,スクリューの挿入には高度な技術と慎重さが求められる.既存の手術訓練方法で使用する模擬骨や解剖体は,再利用不可かつ確保のコストが高いという問題があり,繰り返し訓練するための環境に適さない.
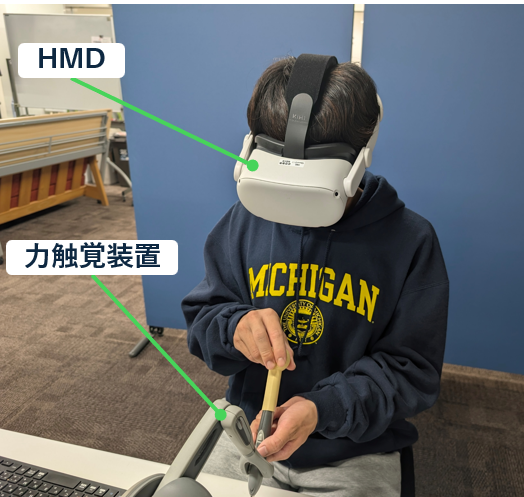
本研究では, “バーチャルリアリティ(VR)” を活用した手術訓練シミュレータを開発している. ”ヘッドマウントディスプレイ(HMD)” と ”力触覚装置” を用いることで視覚,聴覚,力触覚にフィードバックし手術環境を再現,手術の繰り返し訓練を可能にするシミュレータ開発を目指している.
技能継承のための力触覚VRシミュレータの開発
近年,職人の高齢化を始めとする技能習得の機会不足が深刻化している.結果として,職人の後継者不足に直面している.このような問題の解決策として,VRゴーグルと力触覚提示装置を用いた技能の訓練技術の開発が進められている.そこで,本研究では,伝統的な技能の1つである習字をVRの模倣対象とした.筆の硬さを再現した筆記技能保存システムで筆の動きを保存し,筆記技能再生システムで保存した熟練者の手本の筆の動きに合わせて訓練する.このように,場所と時間に関係なく訓練を繰り返すことで,技能習得の機会不足を解消できると考える.
MR技術を用いた超音波プローブ映像共有による遠隔検査支援システムの開発および有用性の評価
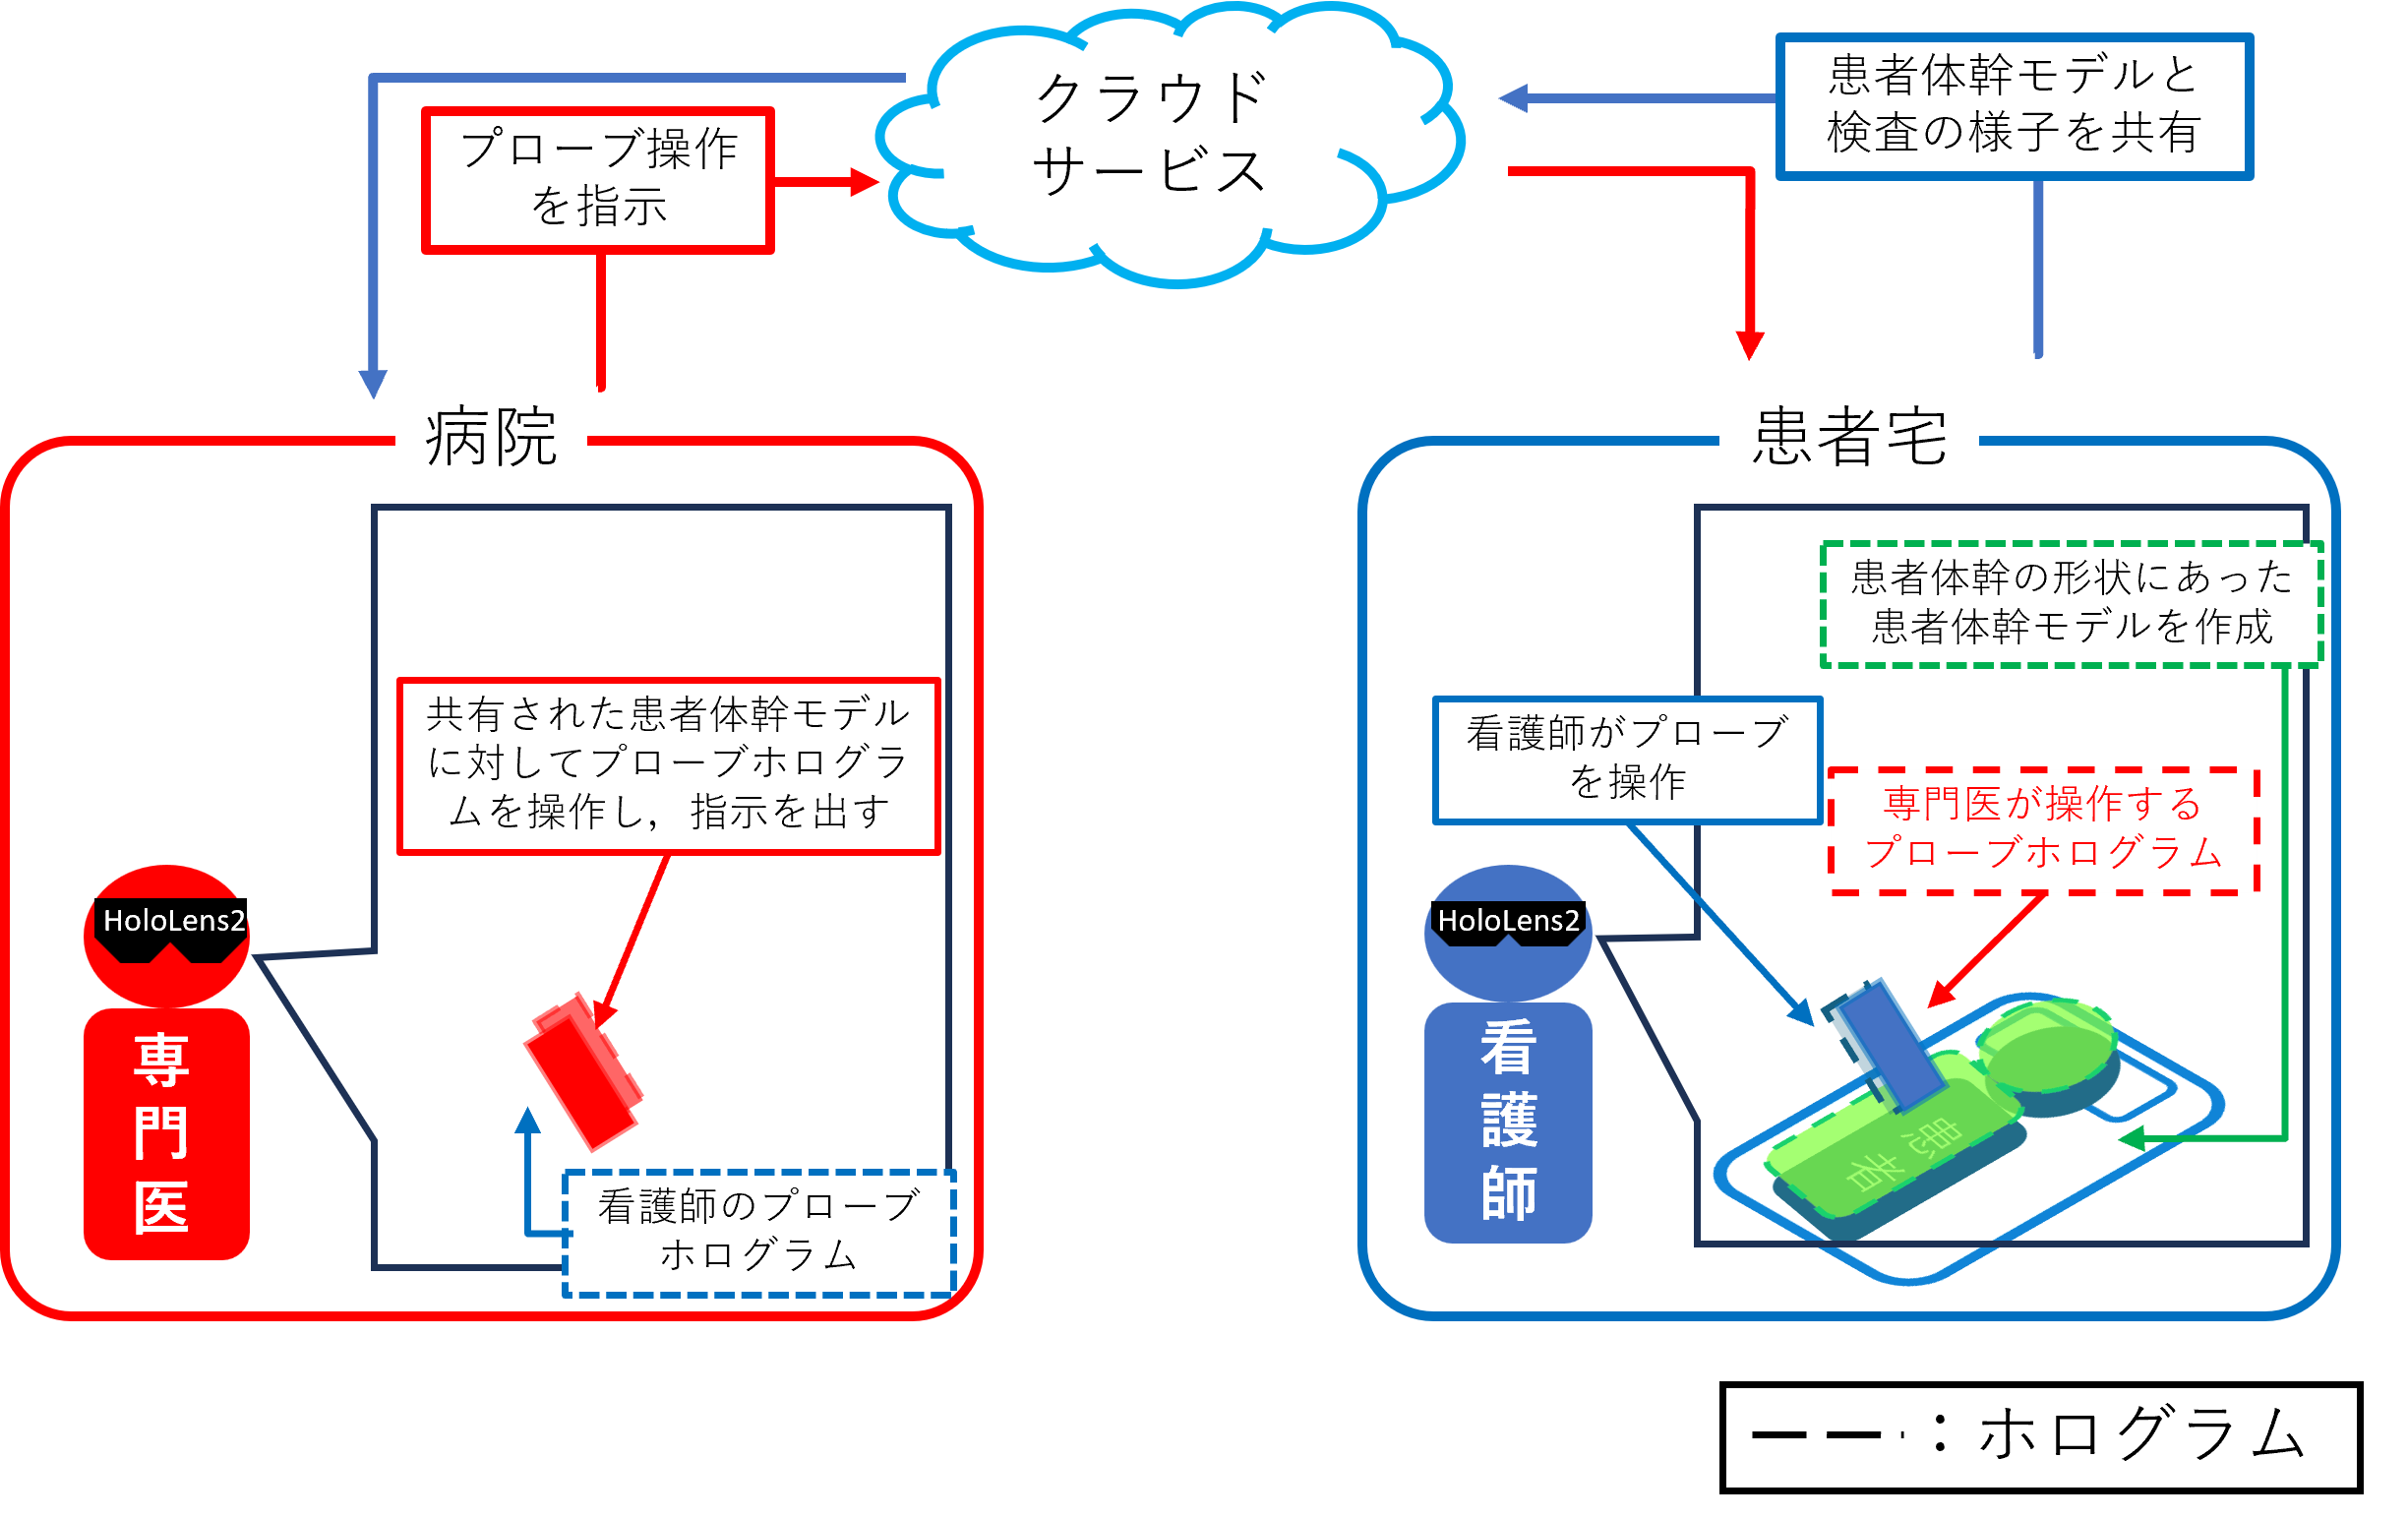
遠隔医療支援の1つに,看護師が患者宅に訪問し,医師は病院から遠隔で診療する形態がある.その中で超音波検査を遠隔で実施する場合,医師はテレビ電話を通して口頭で看護師に指示する.しかしながら,超音波検査における超音波プローブの操作は,プローブをあてる位置や角度,あてる強さによって描出されるエコー画像が異なるため,専門性の高い操作が求められる.そのため,口頭での指示が困難である.
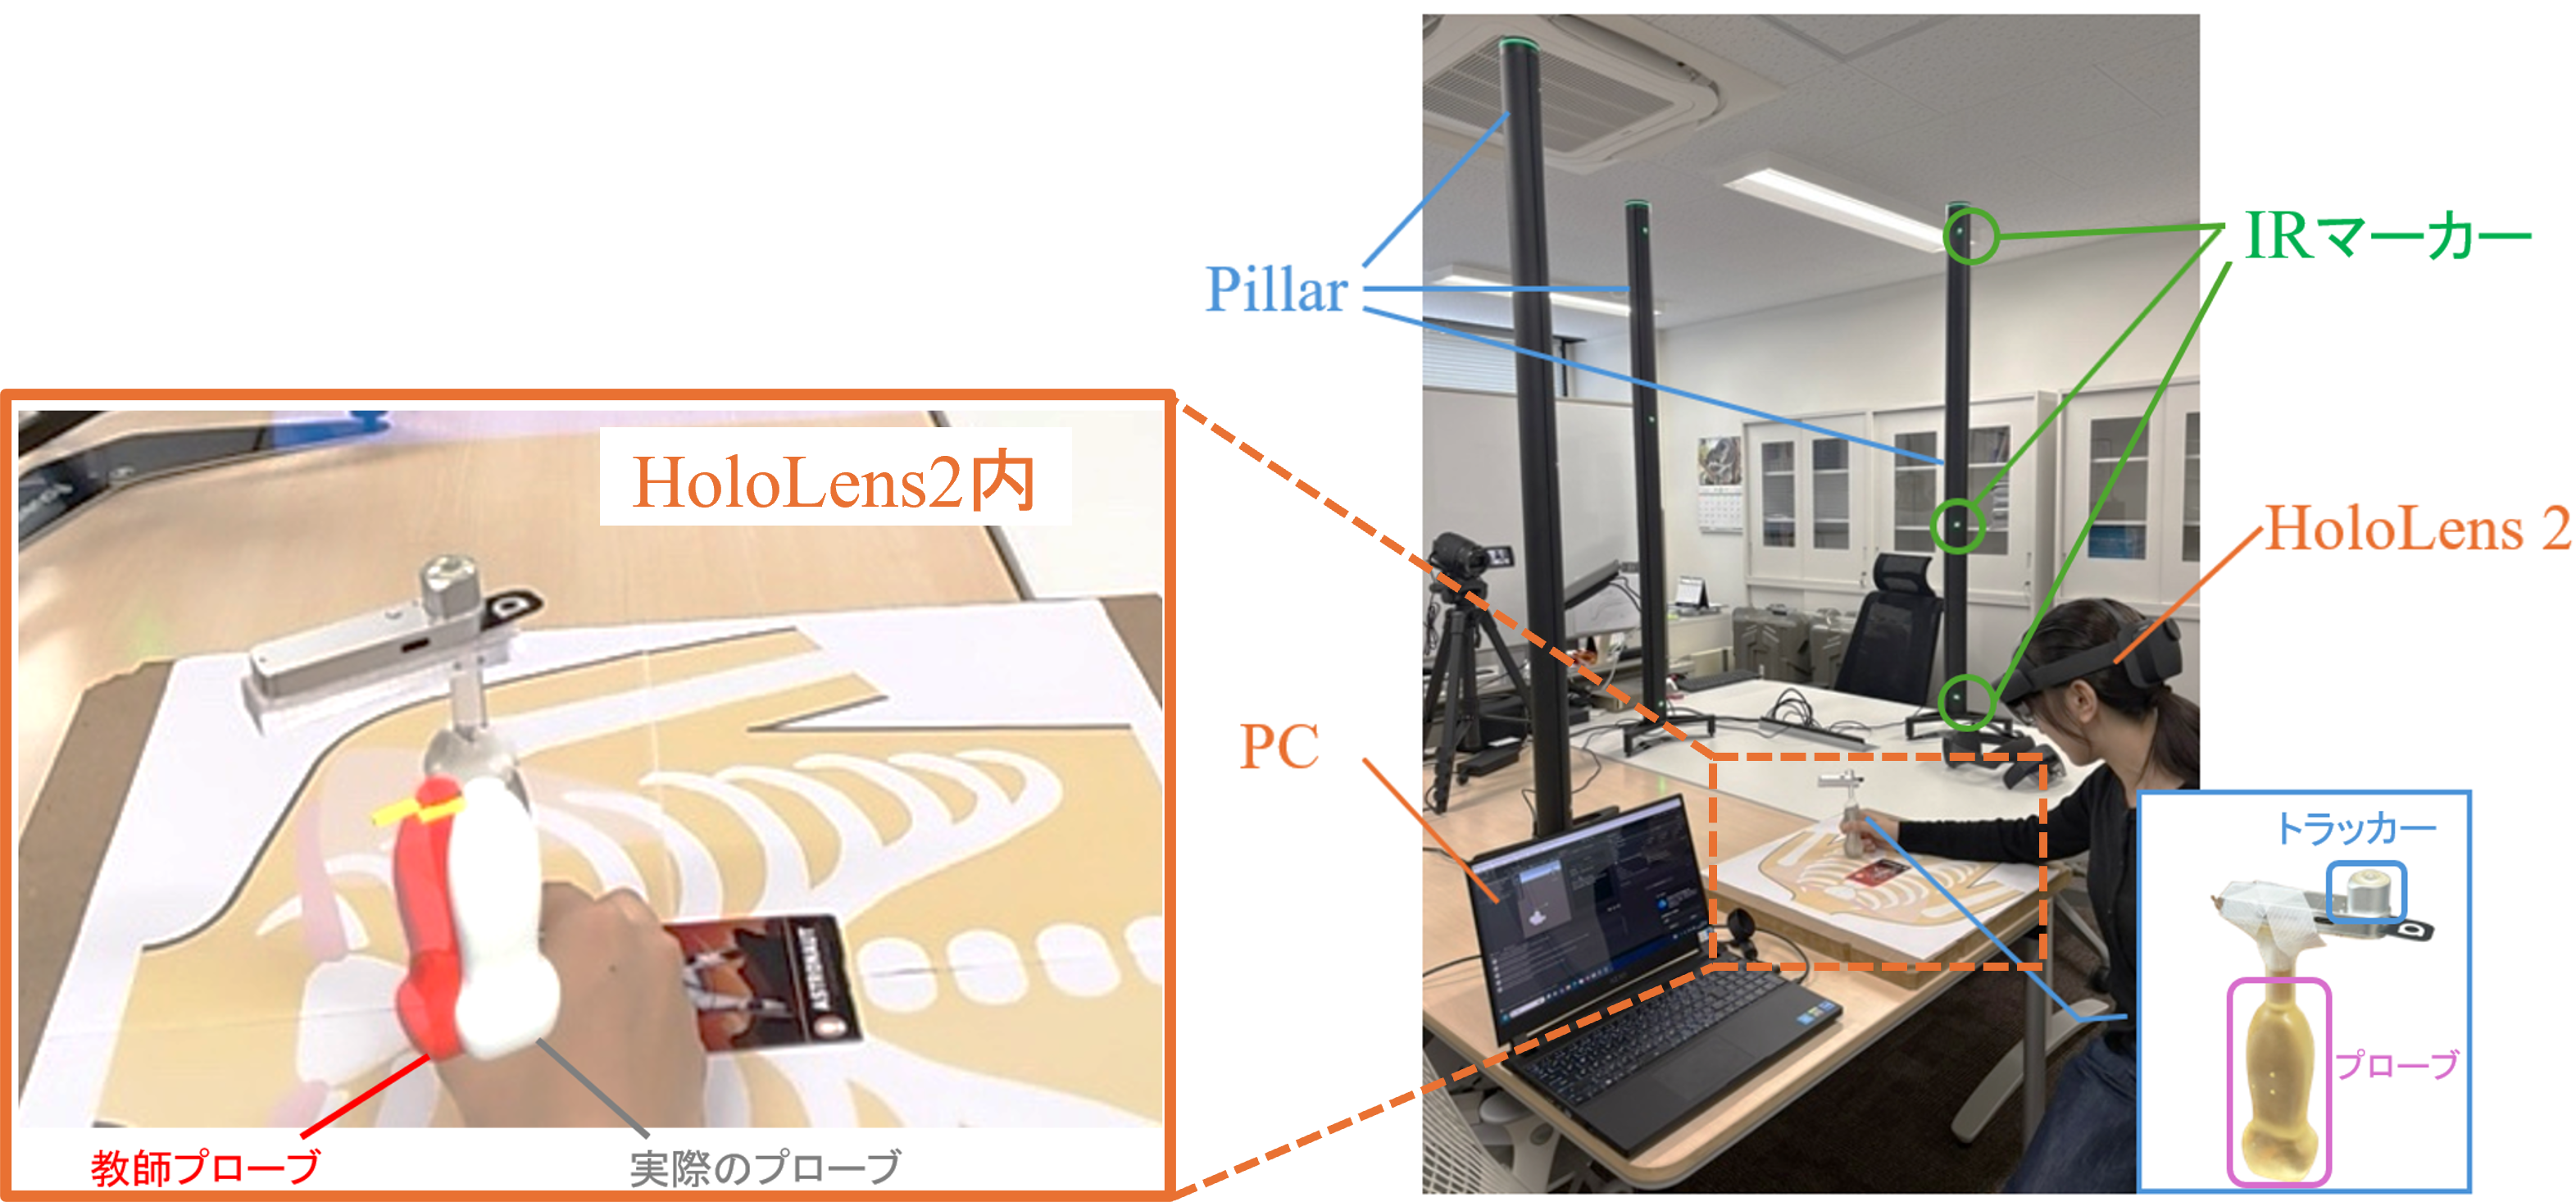
本研究ではMixed Reality技術を用いた遠隔診療において,超音波検査の専門医が患者宅にいる看護師に遠隔でプローブ操作を指示するプローブ操作遠隔指示システムの開発を目指している.
磁気式MoCapを活用した示指によるVR手書き入力システムの改良
近年,VR技術を利用した教育は,学習意欲や学習効率の向上に寄与することが期待されている.そこで,実際にアクリル板に指で触れながら,VR空間に文字や図形を描くことができる手書き入力システムを開発した.本システムでは,磁気式モーションキャプチャ装置を用いて指とアクリル板の位置や向きを測定し,指とアクリル板の接触を判定することで,VR空間での手書き入力を実現している.さらに,筆記中に発生する不要な線を取り除く処理や,文字を書く位置を見やすくする工夫を導入することで,書きやすさの向上を図っている.しかし,意図しない線が描かれたり,文字を書くために必要な線まで消されたりするなどの課題が残っている.
本研究では,これらの課題を解決するために,文字や図形を描いた際に得られたデータを分析し,不要な線が発生する原因や,必要な線が除去される条件や特徴を明らかにする.さらに,分析結果をもとに,必要な線を残しながら不要な線を取り除く方法を検討し,より正確で書きやすい手書き入力システムの実現を目指す.
ハイパーサーミアの意義
我が国での主要死因の第一位はがんであり,毎年37万人の尊い命が失われている.
我々は,がんの治療法の1つであるハイパーサーミア(正常細胞とは異なるがん細胞の熱感受性[図1]を利用した治療法)に着目した.ハイパーサーミアは放射線療法,抗がん剤療法および手術療法と比べ副作用が少なく,これらの治療法と併用することで効果を増強させることができる.末期ガン患者がQOLの高い余生を過ごすための有望な手段として期待されている.
本研究では,感温磁性体(キュリー点*に到達すると磁性を失う磁性体[図2])微粒子を腫瘍部に注射し,体外から高周波磁場で誘導加熱することで悪性腫瘍を一定温度で加熱する磁気温熱療法を採用している.このキュリー点付近での磁場の変化を体表面に設置したピックアップコイルの誘導起電力として検知することで,目標治療温度に到達したか否かを検知するワイヤレス温度検知システムを開発した.
*本研究ではキュリー点を45℃に設定している.

図1 正常細胞とがん細胞の熱感受性の違い

図2 感温磁性体の特徴
ワイヤレス温度検知システムの概略図

ワイヤレス温度検知システムについて
① Drive coilに高周波電流(128~400kHz)を流し,高周波磁場を発生させる.
② Pickup coilを貫く磁束の変化を誘導起電力として検知する.
③ 誘導起電力をLock-in Amplifierで高周波磁場と同期検波し,LabVIEWで自動計測する.
LabVIEWについて
LabVIEWは,各種計測機器からデータを取得・解析・表示するソフトウェアを作成するためのプログラミング言語である.LabVIEWが利用される分野は,電子機器や半導体,自動車,通信,化学薬品産業など多岐にわたる.また,産業界だけでなく,教育研究分野においても多くの研究所や大学で採用されている.
LabVIEWは,視覚的な操作で作業ができるプログラミング言語である.初心者でも扱いやすく,あたかもお絵描きをするような感覚で容易にプログラムを組める.


図3 プログラムの例(左),実行結果(右)